Mediciones
Detección en tiempo real de defectos superficiales en patata mediante visión artificial
Un nuevo algoritmo basado en inteligencia artificial permite clasificar patatas a gran velocidad identificando daños mecánicos, verdeado y enfermedades
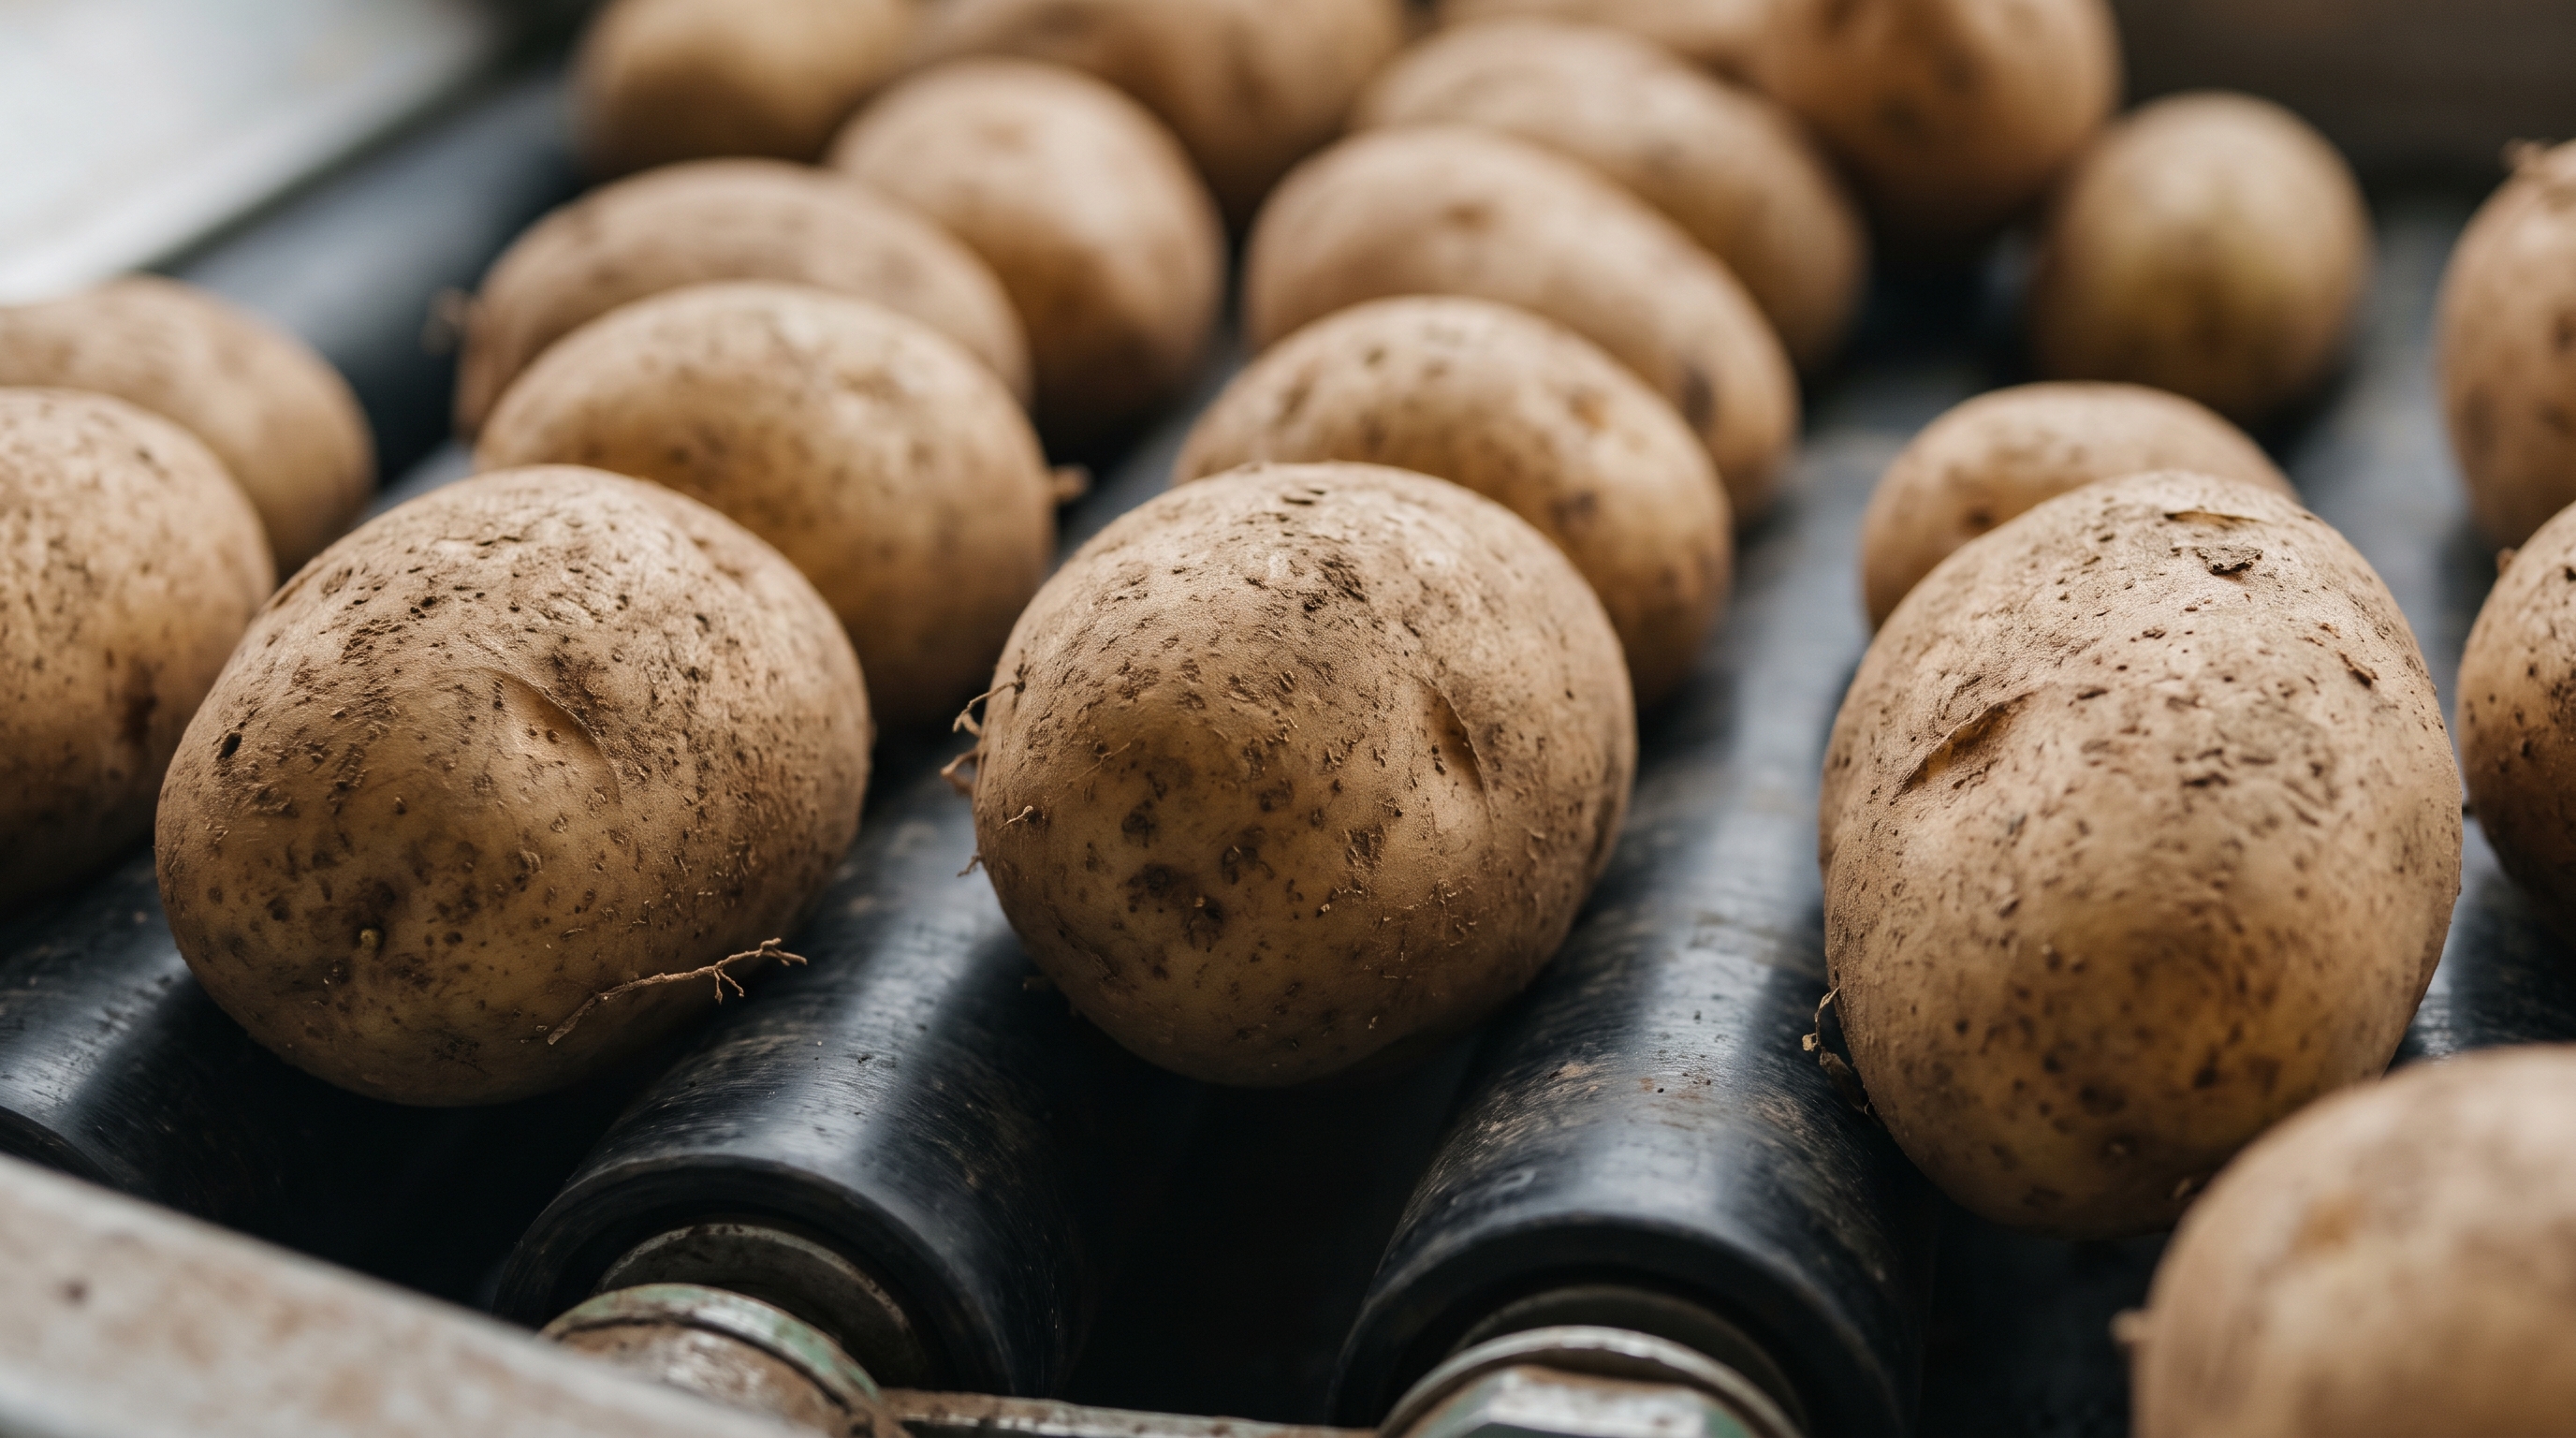
La clasificación automatizada de la patata continúa siendo uno de los mayores retos en las centrales de manipulado debido a la diversidad de defectos superficiales y las limitaciones de velocidad en las líneas de transporte. Un equipo de investigadores ha desarrollado el modelo YOLO-PSD, un algoritmo de visión artificial liviano diseñado específicamente para la inspección y clasificación en tiempo real de tubérculos en movimiento.
Reconstrucción 360° y detección multidefecto
El sistema utiliza una configuración de transporte de doble carril con rodillos que hacen girar la patata mientras cámaras industriales capturan tres fotogramas consecutivos. Mediante la fusión de estas imágenes, el software compone una vista completa de 360° de la superficie del tubérculo.
El modelo es capaz de identificar y categorizar simultáneamente cinco tipos de defectos críticos: daños mecánicos, podredumbre, verdeado, roña (sarna) y picaduras de gusano, logrando una precisión media del 95,6% y superando a los modelos convencionales de detección.
Eficiencia industrial y despliegue en línea
Gracias a la optimización de sus componentes internos (módulos C3k2-ConvFormer-CGLU y el cabezal LSCD-LQE), el algoritmo reduce el costo computacional en un 15,6% en comparación con la arquitectura de referencia, ejecutando la inferencia en apenas 12,6 milisegundos por imagen.
En ensayos reales en línea de empaquetado, la calibradora inteligente alcanzó una precisión global de clasificación del 94,7% a velocidades comerciales de transporte, ofreciendo una solución robusta y de baja latencia para la automatización de la poscosecha.
Fuente
Zhu, R., Huang, J., & Wang, X. (2027). A lightweight real-time method for detecting irregular potato surface defects for sorting lines. Postharvest Biology and Technology, 243, 114717. https://doi.org/10.1016/j.postharvbio.2026.114717
Noticias relacionadas